|
|
马上注册,结交更多好友,享用更多功能,让你轻松玩转社区
您需要 登录 才可以下载或查看,没有账号?立即注册
×
APT刀轨数据生成NC程序C++源代码,本功能仅作为技术交流研究之用,代码,功能可能存在缺失。需自行编写刀轨数据的读取与处理。以下仅为部分代码以下为头文件部分源代码- int EQ_is_equal (double s, double t); d4 Z" `3 C7 q- c1 y" X0 l4 ~( ~
- int EQ_is_ge (double s, double t);
- s8 z o, @* d - int EQ_is_gt (double s, double t);# r# L, {$ [- j1 B
- int EQ_is_le (double s, double t);: @$ N, @( I9 T7 V" K" ~8 p7 w
- int EQ_is_lt (double s, double t);
; }, S! Q' j4 n) f6 t - int EQ_is_zero (double s);- e" \+ I6 \0 `9 R- z6 H- p2 c% K9 b
- //=============================================================
s6 A2 X3 s) T1 s } - double ARCTAN1 (double y, double x );
( M# @. D$ q, k/ m - //#=============================================================& z1 i$ \9 P6 c& }0 f1 Y
- double ARCTAN2 (double y, double x );
3 F4 E' C. B% |. F& m - //#=============================================================( G+ h- u, b @& ]; U/ m, ^* N
- double CheckConst ( double angle, double constvar );" D# j! K8 r0 f( R n% i
- //#=============================================================& u4 D% M; N; R- R m# ~
- double Check360 ( double angle );+ U6 N$ T' {8 S
- //#=============================================================! @# S- V4 d" L1 Y% N- w# g
- double CheckLimit ( double angle, double kin_axis_min_limit, double kin_axis_max_limit );% p, q' o- O! K
- //#=============================================================
0 }9 ~7 F! ]; T q7 g! Q; v3 p; I8 B以下为部分源代码,用于判断,计算角度等9 |$ m) F, w3 ?9 N1 T
- int EQ_is_equal (double s, double t)/ {% z( V+ o; p. Y7 x8 G
- h; @* W) q: W( [6 f0 S: N
- {0 R* o: |% N$ o' F$ i" t
. X. h0 ?" N2 l2 n# q- if (fabs(s-t)<= system_tolerance) { return(1); } else { return(0) ; }
& X% @) ^4 q1 Q/ A' I% i7 @
3 I* D1 _" Z9 J6 P7 z0 C# g: I- }. U7 B) q" J v5 P/ C6 a W
7 l. _" w% y9 K: D- /***********************************************************************/
8 I, ^; r! V3 w, S
! `0 h! _% D: I Q0 h/ [' J. ~- int EQ_is_ge (double s, double t)/ F' ^1 x; L& j$ ^2 G8 U
9 s4 }! D0 B) _1 ^- {
D9 o7 R( }3 T& d3 [ - 1 J. C! c& @" S7 H" E, v
- if (s > (t - system_tolerance)) { return(1); } else { return(0) ; }
, r8 h/ _* a6 g+ |2 {2 Q5 _ - * b. h% h8 V4 U$ }2 n- d
- }3 B- d9 h* j. e) G& M% ?
9 ^5 m4 `# g! M# I! D- /***********************************************************************/
6 S9 G m8 ^; B7 }1 o) i - $ M3 X1 X( l, n& B. f3 V x) g
- int EQ_is_gt (double s, double t)5 z, J$ r+ F6 J9 e% J
2 p! s2 G9 g7 v' r0 x- {
* ]+ O7 [ N1 K2 d) c# H/ G: T) [ - ! M' d# }: S9 f
- if (s > (t + system_tolerance)) { return(1); } else { return(0) ; }
2 W. z* S1 J5 K6 ~7 i8 d
2 t" Q7 t- Z4 `9 I- }
6 C+ b. {' o6 T) L# e, Y9 d% Q - * T/ K0 u; { s% J
- /***********************************************************************/
) _- I% u* f; E6 W
$ \/ P% I# e. ~3 q7 H- int EQ_is_le (double s, double t)+ }! ?3 y! J4 [- M; m& t3 r
- ' }5 i D# f h/ C3 w5 b
- {
9 T/ ^; s2 e. S2 W9 C$ K. p - 0 t1 {# z5 h# h6 |( H
- if (s < (t + system_tolerance)) { return(1); } else { return(0) ; }
4 ? y( T; K, J4 P5 D' q
3 g k: p: F8 y% d# P& J" O1 b- }6 {6 G7 [1 P `+ x
- ' x% Z. A4 L X- T* [# h
- /***********************************************************************/
3 }$ Y3 W' ]3 y9 ^2 }8 Z
9 D; c$ S" m. A% P- int EQ_is_lt (double s, double t)3 U( e8 }( E6 ~3 W6 k- D( Z2 ^% i
- : {: b$ `4 P0 x! S4 L2 S
- {5 V! d4 v9 G d" U# R1 P
- ( ]3 t# Z) J7 f3 m6 M" t, x* M
- if (s < (t - system_tolerance)) { return(1); } else { return(0) ; }
4 X. U4 ?, f% L
! Y8 C) p3 U& H( p- }
q6 a1 r: Q" f1 R% X
0 { S+ S0 o+ S* z3 c: _+ ?& Y- /***********************************************************************/
: B7 N3 r6 b( h! L - $ b2 X8 M+ A- y: s" x" W4 U, Z
- int EQ_is_zero (double s)2 @1 V7 a# q) K
- / |, S$ y% Q+ Z0 {: f! p' u
- {
. w5 k7 C% G' B. a( J$ t0 Q
3 m% q* y+ b4 w0 G) s- if (fabs(s)<= system_tolerance) { return(1); } else { return(0) ; }2 [" ]8 W0 q, w: [4 n: t( `
- ) \5 F) t- l% N; h! Z
- }
& r4 X1 s7 v0 A2 \! s3 j4 \+ {5 | - * C* g" |3 g% Q1 x2 b" E% M4 {
- //=============================================================
5 n: ?- _9 c1 c( g - " Z+ G8 ~; p, l- U3 d
- double ARCTAN1 (double y, double x )
, Y6 y( r' l* p9 I0 b, u7 q
) ]* E% B) r- a* D) Y; ?* z( j H- //#=============================================================
2 ]9 {: \0 N( y. t - 9 s3 i' F' I; w
- {
4 m$ g! L9 ^. [+ `( l; x3 @4 _
1 R' H# C! U; [- n' X4 S7 k/ G- double ang;
r& q0 ~; @) L& @* F3 i- U - , A- X* l q5 k1 ^
- if (EQ_is_zero(y)) { y=0; }4 N" c/ A5 ]# P6 y# e/ r
) N' a& J" ~2 U- if (EQ_is_zero(x)) { x=0; }
7 C9 ]& v* K. n2 Y4 H8 ^
( ?# j0 W+ \& \- if (y == 0 && x == 0) { return(0); }
- B& v. ?! l8 m - 0 }! x8 j3 n4 i8 D" y& i8 I
- ang=atan2(y,x);! t) }' J: z! P$ |$ J. H- F
& A" q1 m: H3 t% h4 j5 |, ?# Z- if (ang < 0 ) {
0 | v1 J4 t8 n m7 D - , h( ]$ N4 ?, X7 Y, v
- return(ang + PI*2);. r& W2 c. J5 K# A; A/ `( O
1 ]; J1 @/ ^/ O- }# a0 U# V4 f# H
8 d! t: K1 I W# K- return(ang);4 L, {$ K. ?' s9 |- q( j8 r6 k
- 5 R4 T+ z. g' |8 [( k( O5 F8 L( t
- }
2 E$ }/ |) w6 E6 Y4 a! }, R
9 ]5 E- _2 m& \7 d: `- //#=============================================================
( U. \- q# `) S6 ~, L - . s3 u5 C/ m6 A; U, J0 E4 K4 B
- double ARCTAN2 (double y, double x )( y2 f9 S/ s: w7 N0 p# w
- * e( Z* o% R5 v7 F
- //#=============================================================
8 Q* b% P+ d! ]! Q! r; Y
! E' P2 W# k* l7 D& G4 r- r7 c- {- |) X! W( t0 X. \; Z; d' R5 C
5 p: I5 x$ u" |2 i- O2 f6 g$ d- double ang;( W, ~8 a7 Y8 m5 X
- . z6 n% i# N' s8 W4 z& V# p
- if (EQ_is_zero(y)) {
0 A! _* v0 S# C+ p
Z' b8 L b" E, J- if (x < 0.0) { return (PI); }
; U- r+ L, K3 i+ `
7 n9 K" A B" z/ L& [. ]8 X! _# a- return (0.0);
5 ^& F; |3 w! E( m: G- w$ P3 }! v
$ s' w1 k/ R7 W' V' l% w! e, T% N- }) E$ l @( r+ g \
. _7 Y5 `6 h: G" b# r4 K- if (EQ_is_zero(x)) {
7 L& j% J/ D" F! H. I - . V$ Q. n% a" r4 \# f, {( T/ p6 i
- if (y < 0.0) { return(PI*1.5); }! c/ I2 B+ K/ ?
% B( L2 C# k# I* a9 [# w- return(PI*.5);4 ~8 L9 t0 E! P, P8 }" w
! ~* F7 c1 W U- }
' r( }; K7 B v8 s7 p- @
U3 w# m) H* Y0 ~* H- ang=atan(y/x);1 ~* K2 r& p. p9 M* y7 Y
1 t5 T+ M# j$ L! Z8 J* ]- if (x > 0.0 && y < 0.0) { return(ang+PI*2.0); }
7 p" A8 _9 ~) K4 W5 A4 i! H - 7 T0 u- D- H5 r7 P5 f8 T
- if (x < 0.0 && y < 0.0) { return(ang+PI); }8 p6 ^5 r, |+ U7 n
' W# ?2 R O' w0 N2 ^' w& h- if (x < 0.0 && y > 0.0) { return(ang+PI); }, E3 X( b3 m8 F" }+ b; W/ L( L; _: B, p
! a$ p) `, @) u8 I) ]2 `- return(ang);5 K( }) a, ] Z) |
- 3 }0 h6 T( G; ]
- }
: g8 C" O" \4 }; \) Y - 6 ]5 L! [' i: e1 z- x" w
- //#=============================================================' D, A @: @9 ?0 N6 `% e
: j! @2 e+ d* m$ ]" d- J- double CheckConst ( double angle, double constvar )
6 K; O, `5 {5 y+ P, k# e) q/ m
7 V9 @# X7 L: }7 ^$ H; I- //#=============================================================4 t( R' _% p3 f) N7 J6 S
9 Q" D! w$ t0 \- {
% D5 V; K5 j0 V1 { - 0 @- b2 v5 g q* P* i6 a, k
- while (angle < -constvar) { angle+=constvar ; }
0 m" o$ x" c4 [! n+ j6 t- O3 k - 4 T! e6 ^1 }$ G s2 ^+ @
- while (angle >= constvar) { angle-=constvar ; }# ?8 h7 T, o2 y' ^: ?8 e
, }4 m2 L% _! Z# P3 f) y) D* ]7 E- return (angle) ;
- }- y& b, z+ K- _$ i+ z. s# K
; t( L, }3 |5 K1 V- }1 C1 G$ N# t5 w
8 V- _% ~& X+ P- //#=============================================================
9 B& j# G+ x0 \3 I
! v$ v- _& z1 I; n* b/ k- double Check360 ( double angle )4 D( [; Z) [; w+ I9 @
% J! \' y4 P+ M/ M# r/ I- //#=============================================================
* i4 i: ?' O( v/ K/ b) {4 m* @
! c0 Z2 l) }9 e( C- z. Y- {
0 H0 a+ Z- G1 X - 5 G; O( \) v: _3 w; A" Y
- while (angle < -360.) { angle+=360. ; }$ S, Y: l5 s. a' r2 I& g
- 9 ] W0 \; k4 U% Y) j& @ V
- while (angle >= 360.) { angle-=360. ; }
% }: p: S, L: [, C( g( ]7 \! {
3 {. V5 X9 X: a X- return (angle) ;
. h. A& {$ F- [$ Q; f8 O( {: t! ] - 3 M; n4 ]0 x. r7 w$ B% w" d
- }
$ l p3 Y1 {# {' Z* x
6 l' r/ e6 ~0 Q; q5 B# o- //#=============================================================5 z9 ~/ Z) L( o$ j: Y P7 c! b
- ; F* z% \ i9 Z' O3 `" @
- double CheckLimit ( double angle, double kin_axis_min_limit, double kin_axis_max_limit )- g) }' \: f( v5 P( s0 N
) R3 L# S7 o! v- //#=============================================================, B0 j! h* j1 z, _0 s
- ; |5 h, E- s( \; C& u* E: p3 P
- {
, c8 |; H, M! i0 I8 ^
+ G3 ]& H# P; O- I h- while ((angle-kin_axis_min_limit) > 360.) { angle-=360. ; }
9 P3 ]+ P$ r* z0 X% h - 3 w3 |+ L& J& V* g( y* O" Q
- while ((kin_axis_max_limit-angle) <= -360.) { angle+=360. ; } l( W; n5 D) p3 @) n
- 8 K9 e2 c$ S Q4 l5 s
- return (angle) ;' h* G. P! H7 Z B6 x% n+ h
7 @. m9 v6 A0 `+ Z- }
& P6 l* F, C- [' o/ w以下为摇篮5轴计算过程代码
& T% d+ e2 P0 j- i=sin(ang_rad[1]); j=0.0; k=cos(ang_rad[1]);
1 F* o; L0 F! b6 e$ n2 y - 4 g0 N, f) W# D( c$ F) C( I
- j=0.; B1=0.; B0=0.;
: o$ \0 M# U( ~9 v' ^7 J) V4 n - ! x; n0 N7 I0 R* x
- if (EQ_is_ge(i,0.)) {$ J4 N' t: ~4 {- ]
/ z1 }, r' q" R" d- if (EQ_is_gt(k,0.)) { B0=acos(k); B1=B0; } else { B0=acos(k); B1=B0; }% R3 n7 S: O' V# j& R. J, ^1 y
- 1 L4 D2 {- A- R) @
- }" B8 p/ f8 o: j/ s9 H
, }; q& n: Z! O- N- u: s) }& M- if (EQ_is_lt(i,0.)) {
& W4 q6 i& g5 P5 U - # h% z: U& y* ]9 N8 v
- if (EQ_is_lt(k,0.)) {7 s! q! y4 g, \
/ R5 A. D A# u/ f- B0=atan(i/k); B1=B0+PI ;8 @ R) T, t( G7 t, [/ ^
; D3 W8 P4 @' s' F8 @- } else {
3 u _$ M0 `2 {* N) c, j, a3 h; V
: Y* ]: \9 ~5 s ^- if (EQ_is_zero(k)) { B0=-PI/2. ; } else { B0=atan(i/k); }
- S' `; |) A. h* b- A0 T - : q% a( H5 A6 q" h4 \% v
- B1=2.*PI+B0 ;# S) C- n) u$ z4 R4 m8 Q# A
( K$ {9 f4 f4 T3 ]3 K- ?- }( ^! [* ]% B/ [$ s
1 O% l4 p3 m. c1 d7 z- }. N1 U% H D2 R; [' C Q
% n& @ V I% w( R9 `- if (EQ_is_ge(B1,0.)) B0=1.; else B0=-1. ;# P2 E7 R- W) Z
, y0 Y ?! I4 a9 }9 A- B2=(-1.)*B0*(2*PI-fabs(B1));- W$ f- {4 v! p: n
- " @+ }$ |: Z7 Q! k7 q8 u
- ang_rad[0]=0.; ang_rad[1]=B1; ang_rad[2]=0.;1 R5 t3 M: H4 o8 P) o1 W/ A" ~
3 V; U: }% P9 R5 R& t3 I$ g- ang_rad[3]=0.; ang_rad[4]=B2; ang_rad[5]=0.;
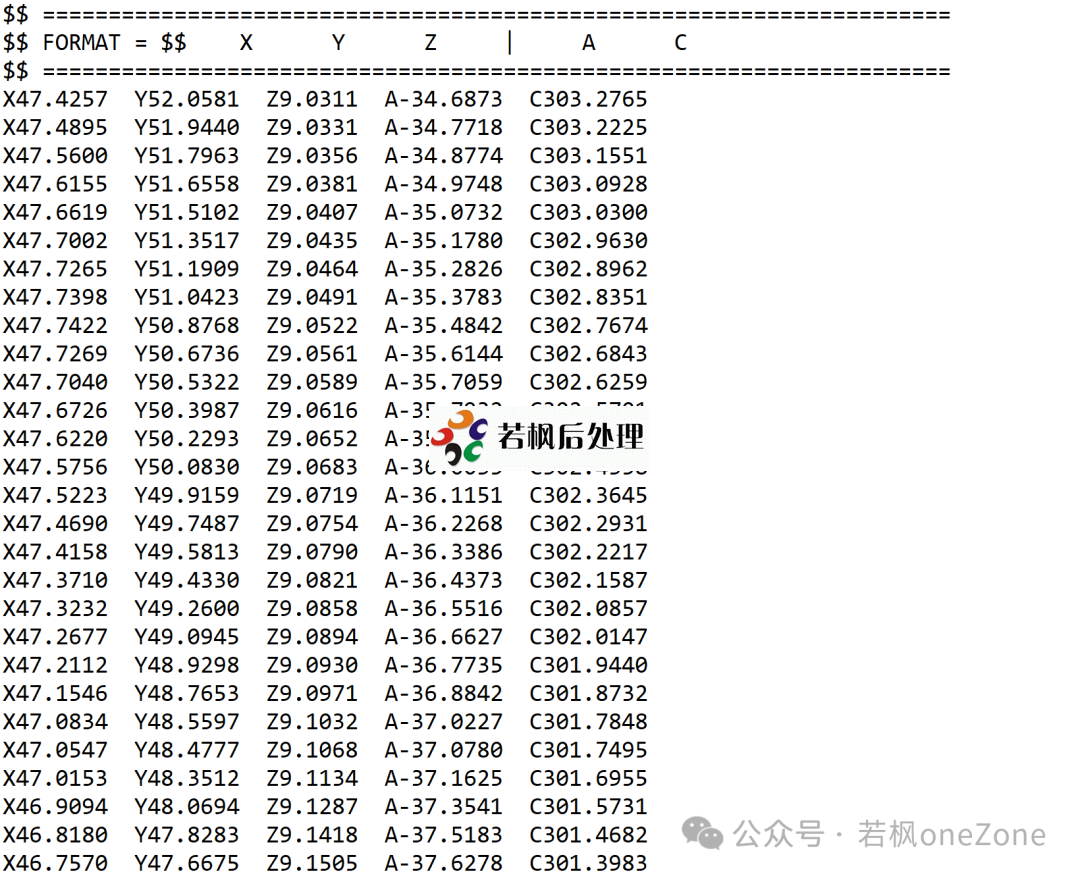
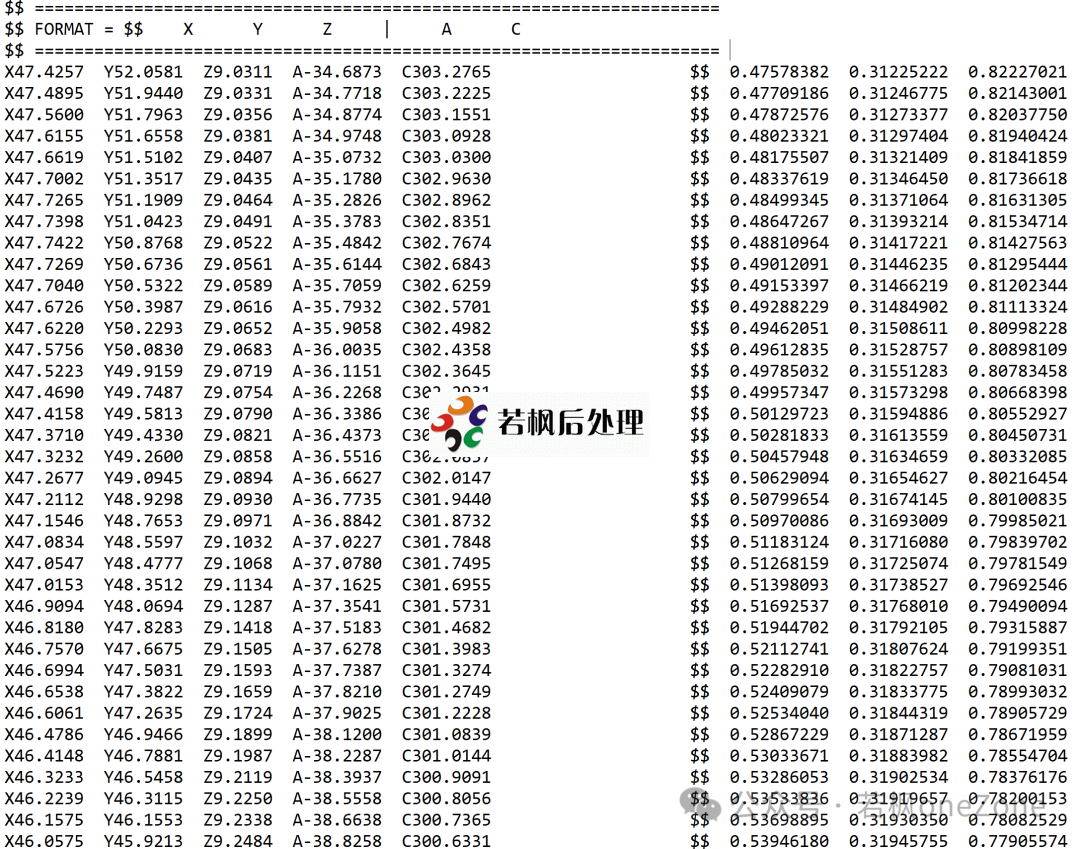
0 O4 Z R: t5 K- l' o通过输出的NC程序,反向输出的刀轨数据与原始刀轨文件对比,其数据结果一致。: K0 {5 b4 i; m4 A& e
1 e! ]5 Q- \3 u# M/ b0 D" v; [
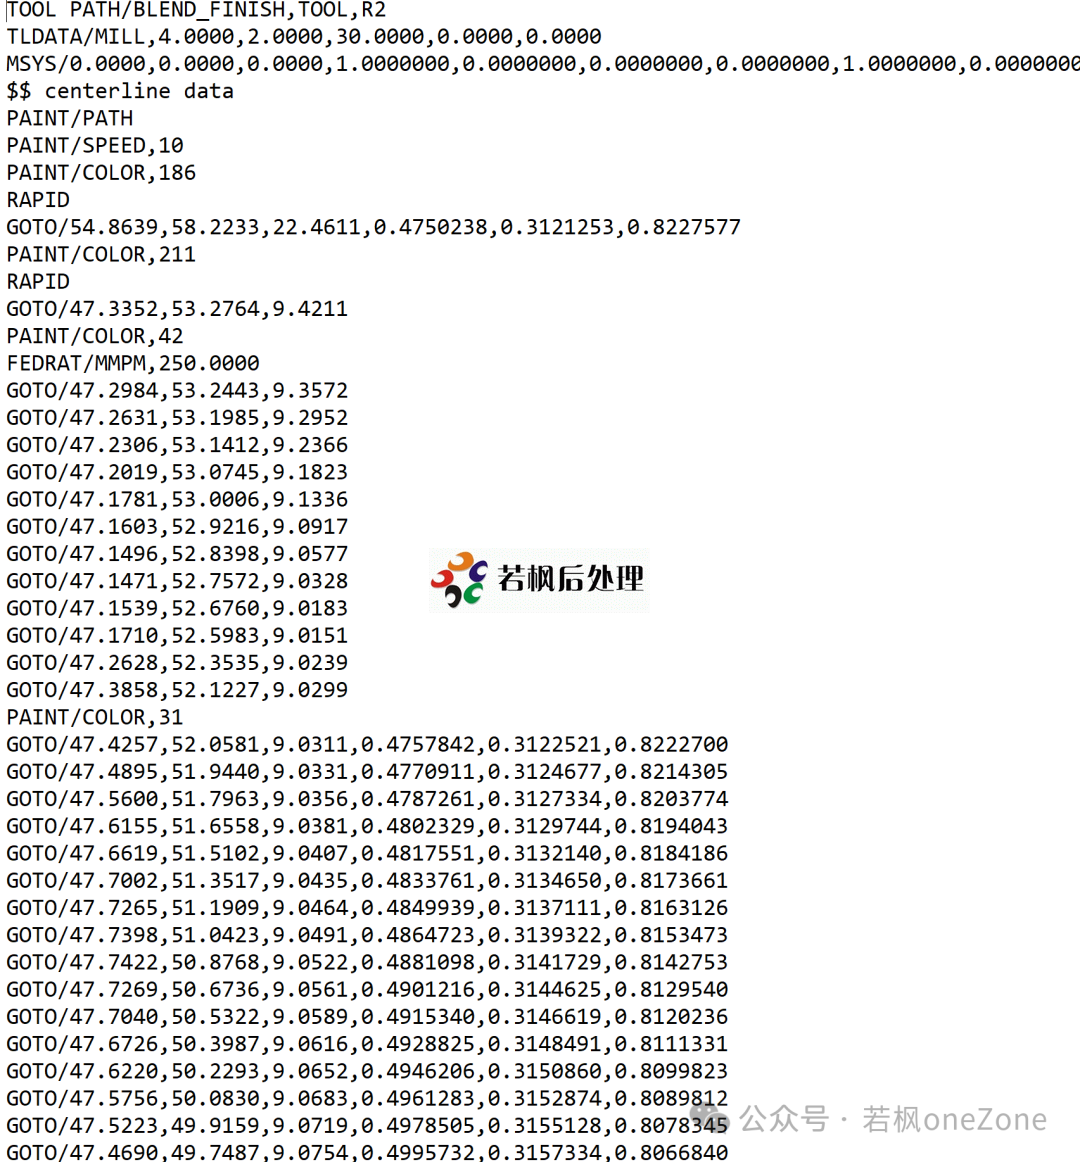
0 n0 d. V, k0 t4 q测试结果:0 s; A8 W4 S/ ]3 x/ @+ y
 ( o: B) g6 D# p% D' b
- ^# A; N+ C2 N% F9 B; m. c
反向测试结果
+ ^/ b+ o7 s2 L8 `1 K# E' K+ U |
|
 /2

 |Archiver|手机版|小黑屋|若枫后处理论坛
( 苏ICP备11015087号-1|
 苏公网安备32059002001368号 )


 IP卡
 狗仔卡
 发表于 2025-5-21 20:59:21
 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 千斤顶
 显身卡
 发表于 2025-6-3 18:53:03