|
|
马上注册,结交更多好友,享用更多功能,让你轻松玩转社区
您需要 登录 才可以下载或查看,没有账号?立即注册
×
APT刀轨数据生成NC程序C++源代码,本功能仅作为技术交流研究之用,代码,功能可能存在缺失。需自行编写刀轨数据的读取与处理。以下仅为部分代码以下为头文件部分源代码- int EQ_is_equal (double s, double t);
) m- c5 t# H8 A - int EQ_is_ge (double s, double t);# u- R5 ?* x4 `1 Y0 f) @
- int EQ_is_gt (double s, double t);
* R9 y+ V5 U: d0 l2 C - int EQ_is_le (double s, double t);
! I+ f, T7 b# }1 M" t - int EQ_is_lt (double s, double t);6 L4 s- N. @) V8 L
- int EQ_is_zero (double s);
0 _ ~/ v% c$ G+ H8 N, N- j+ y; p - //=============================================================' i c$ M [3 l, l( O# `; o
- double ARCTAN1 (double y, double x );5 m D( Y5 ^% |! S7 R& m$ b, k' Q
- //#=============================================================
+ F& V( ^& _6 T4 y - double ARCTAN2 (double y, double x );+ W+ t8 e$ L* n; Q% ?0 g1 n
- //#=============================================================( e% w* [9 T' I, p
- double CheckConst ( double angle, double constvar );
8 x6 f0 [8 c; y( s- \# k6 {; t0 N - //#=============================================================
2 d8 b0 G A8 y+ B6 c) M - double Check360 ( double angle );
$ Z% h* z, X9 @3 q& W - //#=============================================================
2 H8 C6 F: \9 Q - double CheckLimit ( double angle, double kin_axis_min_limit, double kin_axis_max_limit );* F- _1 Y) u7 V( s1 \
- //#=============================================================
以下为部分源代码,用于判断,计算角度等
. r( p9 z9 C, K; r, O- int EQ_is_equal (double s, double t)
+ ^$ L( ?3 K. U0 u2 | - # |& O; @8 J* F# y
- {
: G: F: z$ S5 s' k( a& l U
* U% u* q6 P! Z3 }0 x- if (fabs(s-t)<= system_tolerance) { return(1); } else { return(0) ; }
3 _# j& y4 C& R& Y3 h# ?; o - , O3 O* V! t) f1 H R
- }9 g' J. J8 t- A) n) W
5 t3 V+ t& Y& o- /***********************************************************************/
- v- O& p! W7 t! M4 C* @+ ] - : T& b$ v" X( g$ t8 P$ D
- int EQ_is_ge (double s, double t)
% X o3 L/ H" V - " C8 i" I) {0 p* N, s1 A# }
- {& g, S+ S, d7 u; ~+ y
- - `# a; L- `& J( z! o M4 L
- if (s > (t - system_tolerance)) { return(1); } else { return(0) ; }
# |* ~* P; \- ?( X
! o; m/ W. e, D8 r2 a1 k- }
7 ]# D# g! e- n- [* f - 4 X; D, I5 z+ V( u
- /***********************************************************************/" f% C+ C; o& u$ x# B
- 6 D$ {# v2 l% g* X3 f
- int EQ_is_gt (double s, double t), U- ]* f3 [9 f/ u( A* j! f# }6 M
5 z6 F- V! U! r" w" T- {: S' ?. }' x/ z5 t1 ]6 a- x
% K, t' r" ?3 w1 ]$ j% _- if (s > (t + system_tolerance)) { return(1); } else { return(0) ; } J. q. C, i, d/ Z; T
y$ Y5 L* t+ [# c5 x- }2 e$ S! g" g" V
% | W& X. X$ j/ x" J0 v- /***********************************************************************/
+ m. \. t v \4 t - & p5 t# ?. ]- w" @3 a1 G( w
- int EQ_is_le (double s, double t)
. q* D6 e3 Z1 U$ d
" q* E G( O( f8 O9 u- {
: y0 A- C! r/ J2 G. l" v
7 S( K+ |5 o2 s5 p3 J5 g& D) P* f$ x- if (s < (t + system_tolerance)) { return(1); } else { return(0) ; }
& N; h5 O; t4 j" ^6 Z
2 E: a7 |* S! p4 F1 w- }& L( g* y- Y2 r; A8 {
- 8 a+ v2 h/ L! P$ w
- /***********************************************************************/% @1 L2 Y3 \" E$ U" i3 H
& }& a# z/ g" u. M9 M# s8 M- int EQ_is_lt (double s, double t), R5 P& ?, B$ `
- * C W/ d& h6 N4 @* c; I8 F- i' E
- {
4 q1 w. M7 x- W
. S$ m6 r7 S' _- if (s < (t - system_tolerance)) { return(1); } else { return(0) ; }, l/ w, C8 f3 ?* X8 w
7 t) l- D+ H4 |& ]: x8 M9 G- }" i! d) w1 r5 S! E
3 W+ G$ X! \. t5 r% }- /***********************************************************************/& B9 v( n0 o+ e, y) j
- 4 s, Y" ?; g* b1 o# I. M& o; S
- int EQ_is_zero (double s)) s) u4 g) `+ M- P$ Y1 V0 ?" ^8 L
- : r/ Q- b( A) ]
- {, x, C8 m: [3 Q7 c( n
- $ B8 j0 b' |0 S6 S2 b, ^
- if (fabs(s)<= system_tolerance) { return(1); } else { return(0) ; }" x6 f; N( E# _1 g; @
7 j. \* O- A7 j( h; S( _* x- }
! Y- r/ x r7 d& b+ w - 4 z+ I: }7 }) b1 j, J
- //=============================================================
% @3 f- ~$ `, j( ]5 B/ n - 6 y z7 j% p9 Q) p; m+ O
- double ARCTAN1 (double y, double x )$ Z. a, N9 s1 O0 \5 N0 f# S; E: W6 ?: B
9 `' n" ~& [# ?2 L4 A$ V- //#=============================================================
1 W- q8 y2 D8 p" a9 y( x - 3 n- Q9 { r0 x# G* F$ |, Z9 q
- {) `7 K1 \; u9 Q I3 w
- 3 L' D* o9 I* w1 y/ n. J# W, d+ R
- double ang;" {. u) r3 ]. Q/ h- m: v
! D' L, N% I0 `, h, h( X- if (EQ_is_zero(y)) { y=0; }7 ]8 g4 R* S( ]" x( E% x
- 7 C2 u, L: t1 y$ ]2 l% r
- if (EQ_is_zero(x)) { x=0; }
, P) Y. \: ?( Z7 y% E4 |
9 w, p* t) k/ R, _, ~7 [- if (y == 0 && x == 0) { return(0); }
" y k. N8 F4 T4 |0 [. b - / v) n# A- h! f( f1 V6 a0 y2 i9 e7 I
- ang=atan2(y,x);$ h0 a D9 ? s
- * H6 K1 m+ R# z1 m2 n
- if (ang < 0 ) {
5 c; f# `: @0 u2 U. Q
5 S1 y2 H+ W- c8 h- return(ang + PI*2);' Z& Q1 o& \5 d- g( O
5 a2 @% I7 D" z0 g8 z$ p- }7 x, U: k2 h& m9 ]2 ]8 ^/ f
- 1 ]1 _& s7 _; `
- return(ang);8 D3 d% w, ?7 Z6 S( G
- " o3 a5 |4 N: P* o, W1 Z
- }
, T- d8 {% N& f% t' x! L: J - 7 t1 k' b/ e( F- X
- //#=============================================================
0 D- c) X- Q/ H, g8 Q' p- b% _, ~% V
: u* }7 e7 d4 ~' V7 j- double ARCTAN2 (double y, double x )$ p# c' U& z# x9 R$ W
# S" z4 q6 c' |' K, u- H+ ~0 I- //#=============================================================
3 _" y0 y6 j# L6 t L - 9 b' x$ o/ R& ^* M4 k D
- {2 m/ p& C# D! H+ J' T' w
- / D( @' W$ g2 L5 |
- double ang;% x' [% R3 R& a/ o( j4 a9 h
* ? e1 o! j% `4 X* R- if (EQ_is_zero(y)) {
# V) ]& A" s4 D" @. r$ j7 X
1 R, {& n4 z" V4 ~- if (x < 0.0) { return (PI); }
& a+ H& c* a8 H" g7 e; t6 c - + ^: z) P) v8 P c- n* E: c R
- return (0.0);
) S; S% Z. {6 }" _2 J) \7 z
; O# h0 T- b+ T% y- }
+ u K# H' g" T" {
& y, a! e/ b1 b( b9 X6 M+ M6 t% A- if (EQ_is_zero(x)) {
+ S3 c: m( _- m& e( w - $ K F. S) L" A# T3 [2 Z6 F$ z
- if (y < 0.0) { return(PI*1.5); }1 j% @, l6 _ Y& D; `, l/ o0 s
- ) F. M8 d& D# @2 J; l
- return(PI*.5);
, H0 B! p$ V6 D- k2 k - d$ ~0 u' n" k# T" z
- }5 f6 \% z- G, c3 g4 U5 L# G
W# f4 l3 [# x* m- E8 b- ang=atan(y/x);& V1 ^# |, q, D, @0 S
- ) Y+ v5 H& A0 Z6 }2 M
- if (x > 0.0 && y < 0.0) { return(ang+PI*2.0); }
8 x8 o$ q& T; s' S6 L3 g z' J - 8 B4 u2 B" h/ Z" Z5 E
- if (x < 0.0 && y < 0.0) { return(ang+PI); }
6 v4 e( E8 {9 a1 q i - 9 I0 w& K, \ {6 D# z
- if (x < 0.0 && y > 0.0) { return(ang+PI); }: k% p) }3 Z3 H2 V* w: F& |$ ~& G
- $ ]) W* _. i0 k% O7 J3 T6 Q; ^
- return(ang);) n" b& K0 W9 M: K
- 3 g! `' Z6 Y6 }: g6 _2 R: w& n
- }
8 y S0 w3 m- }" M- z9 [
. x) i# r# } f- //#=============================================================
1 T. X; l4 c5 `5 ~& K; D - ( j$ Y! `7 [8 c2 i6 K: I
- double CheckConst ( double angle, double constvar )! ?1 ~* n/ H6 l+ P0 X4 H
- W- c! ?+ c% f+ R* B2 h- //#=============================================================
; m$ n' n5 J) ^ - 0 k. {, ~/ p. d8 F, q$ P4 D5 i
- {' _" y& ~6 F4 D6 O# I# M3 c& J
- 5 o0 `6 J( [9 j+ f; ~+ R8 w
- while (angle < -constvar) { angle+=constvar ; }
- {" [ T8 o R: c7 M
& Z5 C& v4 K, _$ l/ g- while (angle >= constvar) { angle-=constvar ; }: @6 p" n' n* c m
! @1 Q! \5 a1 }" ^3 Q- return (angle) ;- B! B% i% G; }. L9 W/ Q
2 b1 b9 I+ l. N1 X# U- }
* i: `! ]# S7 `9 z# a1 Z
3 p" \- v0 {2 d q: B- //#=============================================================
8 i1 Z5 K( R& d" f - - O* w2 ?$ m( }2 s1 u( n
- double Check360 ( double angle )& ?+ T% g& c: Z3 p! f' x) O
- ) |4 y6 K5 W9 \9 k. \
- //#=============================================================
( w+ |- I& ?+ d2 W0 ^
9 ~) {& R) H. b7 e. ^- {) N2 u4 i0 @! T: v; ?# W
/ @2 b( I, W+ c0 a- while (angle < -360.) { angle+=360. ; }7 Y# K) t7 _. S( ?* }
' S& T& v) M( q/ d- E+ J) i- while (angle >= 360.) { angle-=360. ; }
; {0 V( ~- l) d
' J* [$ `3 ?/ U9 L; D7 u- return (angle) ;
" Y5 o$ Z9 A6 {! y' v8 d, X# X1 m/ } - 8 e: m" j. \: K6 S ] |2 C7 c' b
- }
5 l' `% _ ^! }% } - % k* l/ T* d" B$ m' d. T
- //#=============================================================0 L. o$ _, a/ @1 L8 d) ~
* l6 U. E7 P* [- double CheckLimit ( double angle, double kin_axis_min_limit, double kin_axis_max_limit )
( ?& P, ^" |2 H' m# W - ; P0 q6 M& m; q5 t
- //#=============================================================; a* U1 v% m5 x3 [, w& ~3 ~% i
- ' @ e4 A+ }+ B- u8 j- e
- {# Y; y4 R4 _4 {6 }: N
- 7 { E, Z3 B+ K% Q s' [1 |, Q: D
- while ((angle-kin_axis_min_limit) > 360.) { angle-=360. ; }% D6 U( ? m! s' M& K" f9 J) ?& b
- 1 @$ ^8 R3 u* x
- while ((kin_axis_max_limit-angle) <= -360.) { angle+=360. ; }+ Z0 K- @+ h! O5 y7 o$ ?
" i. ^$ U% ]* [; s8 w- return (angle) ;. m. W" J6 [% l/ S
- 5 _% ?" V) B6 Y
- }
# a9 k% G* V1 E0 K; i8 _以下为摇篮5轴计算过程代码; ]+ H7 J4 q( c0 R, S8 `4 m
- i=sin(ang_rad[1]); j=0.0; k=cos(ang_rad[1]);, c. h+ c0 R) n Q
( d# d5 b% ?" l3 a# r; n' k- j=0.; B1=0.; B0=0.;0 }7 W0 G. D# R% O! [0 [
- 2 T7 V, {) T! I# i, ]: |
- if (EQ_is_ge(i,0.)) {
1 I: f$ p6 H0 q- P
$ ?' c7 C- s* W O- if (EQ_is_gt(k,0.)) { B0=acos(k); B1=B0; } else { B0=acos(k); B1=B0; }
# ~& M( M! b% m4 O - : f- `3 |& S/ m6 q ` @% a' n
- }
9 m! X: S6 D, W0 I% F
9 B. u r8 m1 e- if (EQ_is_lt(i,0.)) {$ U, Y4 [# x& A9 K8 g# H) p
& V2 g. [( r+ H6 B' M0 d8 @- if (EQ_is_lt(k,0.)) {
& H- T8 q' j: {1 T u. V6 v6 x2 J
( d& H2 J$ G% L8 u) ?- B0=atan(i/k); B1=B0+PI ;9 T: H0 W* k5 v0 z' m1 R
, m" y, t5 Y8 Z) V6 _* D9 k- } else {# b X0 Q8 J3 z" Q1 v) A3 I
, `8 a1 l' \" N; U4 d8 t+ X- if (EQ_is_zero(k)) { B0=-PI/2. ; } else { B0=atan(i/k); }) I1 l- s8 S5 P( ]; t1 y* Y
0 z7 v3 r2 X) f' U4 v2 Y- B1=2.*PI+B0 ;+ W* t$ u6 O' Y3 I4 h6 K& w
6 x* [( Q& i6 r- }/ p9 {2 ?) \: G3 O0 q5 d* A+ m( Y
- & [3 \1 E' l6 r4 t. u
- }
) G: F$ ]- a3 ^9 C
! S9 r6 U2 X3 z6 `6 Q/ `- if (EQ_is_ge(B1,0.)) B0=1.; else B0=-1. ;
. {/ d) B: v+ d2 E6 s! x- d9 d% W
0 `# L7 _& A+ k% n8 I& G I- B2=(-1.)*B0*(2*PI-fabs(B1));
; Z. N, f4 X9 s% I& b9 D - , Q. {* j6 h6 t
- ang_rad[0]=0.; ang_rad[1]=B1; ang_rad[2]=0.;6 a: t+ F4 p( i7 m( Y0 j6 D
- & t- {( F% a4 a) t0 j9 u! {
- ang_rad[3]=0.; ang_rad[4]=B2; ang_rad[5]=0.;
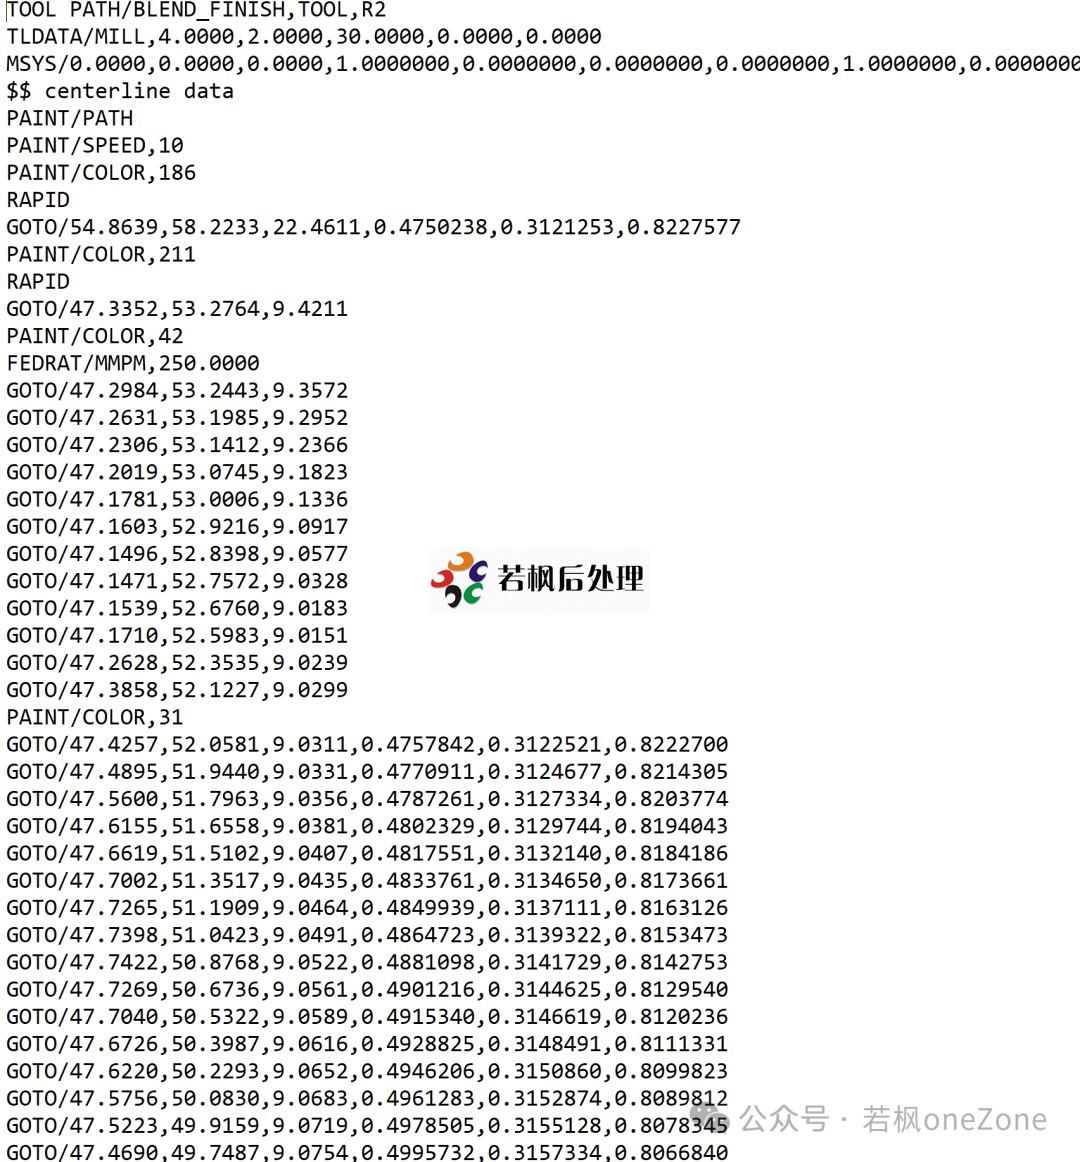
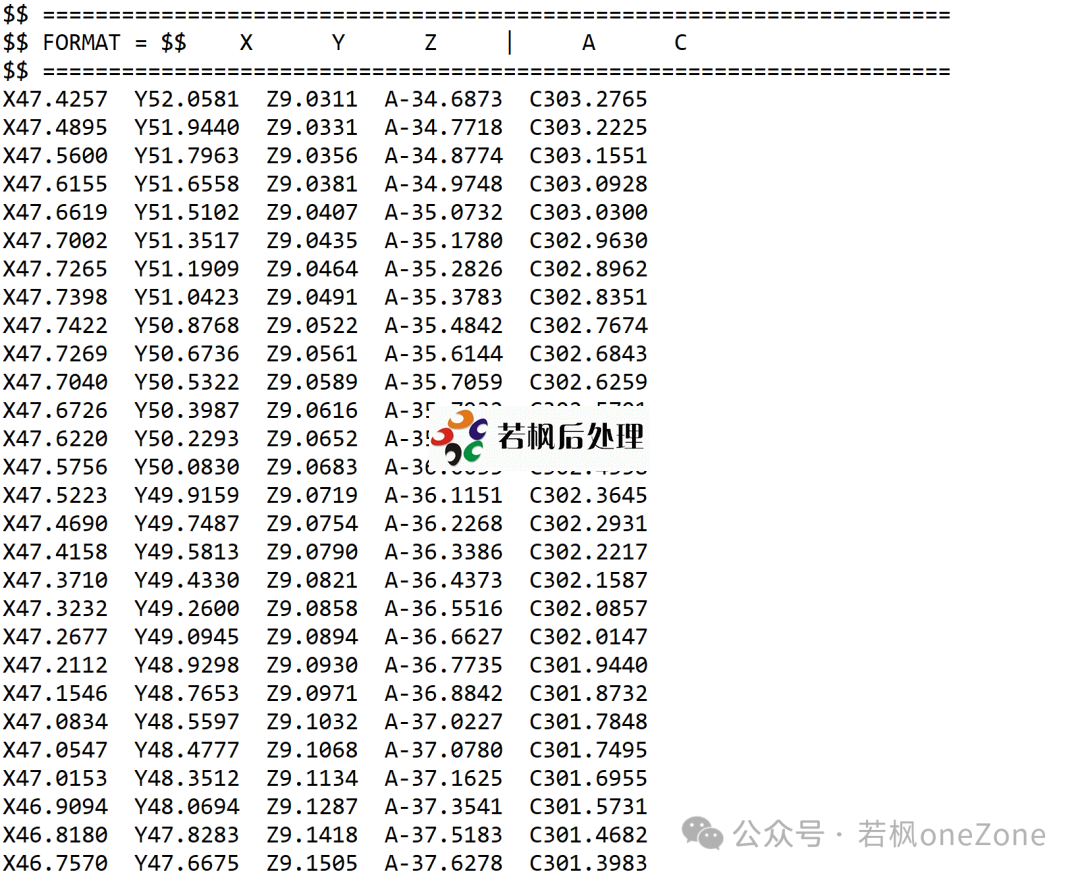
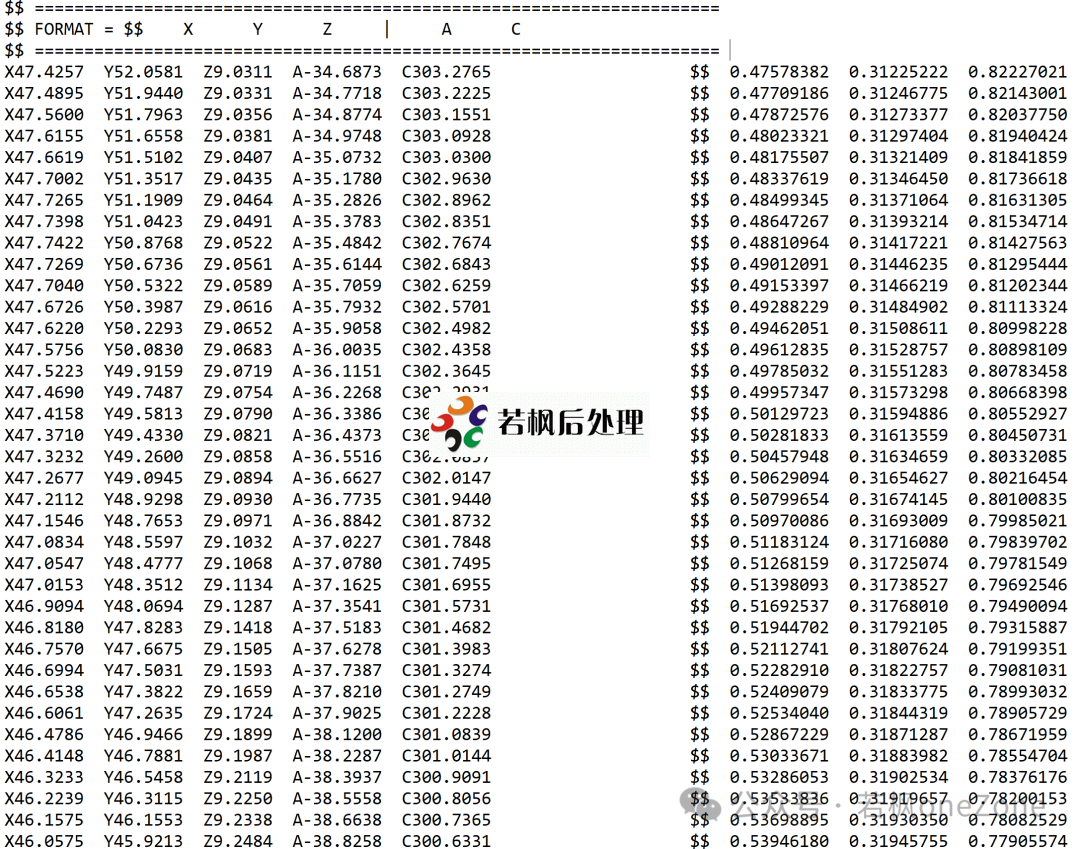
通过输出的NC程序,反向输出的刀轨数据与原始刀轨文件对比,其数据结果一致。7 B# z0 ^) ?6 y1 c5 h6 ~! d; |
7 e. t+ V [9 z/ r5 U, ^
 ' t+ F$ x* a8 n, u( u2 `
测试结果:+ T; C, ], a5 h( _5 {& r0 |& O4 w
 % t5 C4 s- Z; g) D
M% V; Y2 R# U4 _! J: W反向测试结果
 ' A. }) v3 l7 g4 C I9 j$ e, p
|
|
 /2

 |Archiver|手机版|小黑屋|若枫后处理论坛
( 苏ICP备11015087号-1|
 苏公网安备32059002001368号 )


 IP卡
 狗仔卡
 发表于 2025-5-21 20:59:21
 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 千斤顶
 显身卡
 发表于 2025-6-3 18:53:03